핵심 요약
- 원문은 그림으로 만든 가짜 터널 벽에 차량을 접근시킨 영상 실험을 소개한다.
- 통제된 실험 한 번으로 모든 카메라 기반 주행 보조 시스템의 성능을 단정할 수 없다.
- 운전자는 주행 보조 사용 중에도 전방을 확인하고 즉시 개입할 준비를 해야 한다.
벽에 그린 터널을 실제 길로 착각한다면 자동차는 멈출 수 있을까. 마크 로버가 공개한 영상 실험은 운전자 보조 기술을 어디까지 믿어야 하는지 다시 묻게 한다.
영상의 장면은 눈길을 끌지만, 실험 장비와 조건은 일반 도로에서 일어나는 모든 상황을 대표하지 않는다. 핵심은 한 브랜드의 승패보다 운전자 보조 기능의 한계를 이해하는 것이다.
가짜 터널 앞에서 진행한 통제 실험
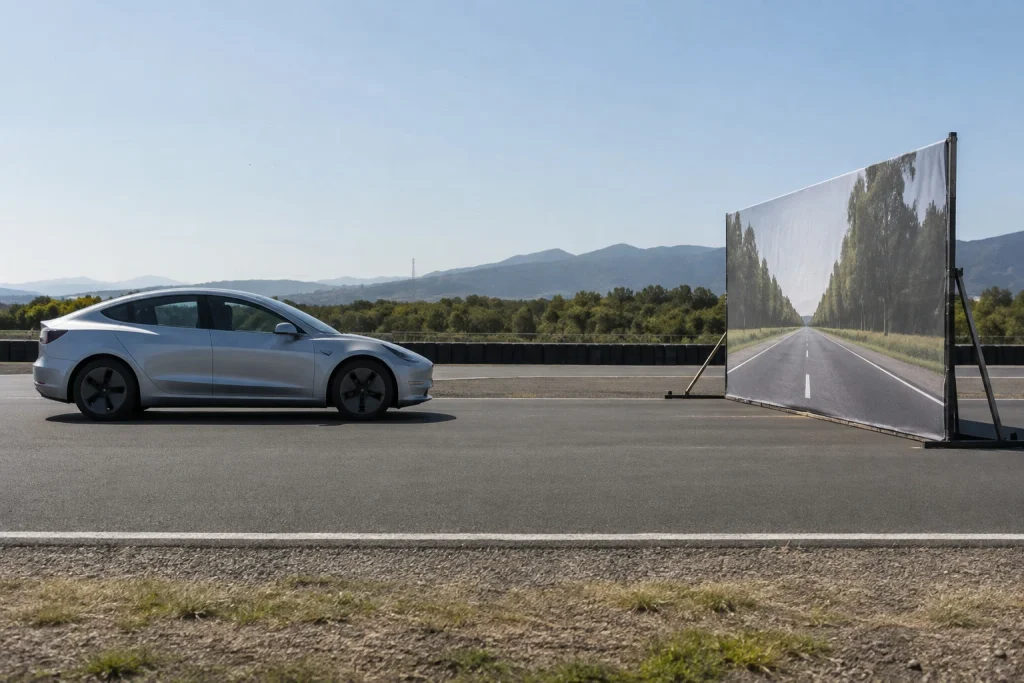
원문에 따르면 실험에서는 도로가 이어지는 것처럼 보이는 터널 그림을 벽에 그려 차량 진행 방향에 세웠다. 차량이 카메라 영상만으로 평면 그림과 열린 도로를 어떻게 구분하는지 보려는 구성이다.
공개 영상에서는 테슬라 차량이 그림을 향해 진행해 충돌하는 장면이 나온다. 이것은 특정 장소와 설정에서 나온 결과이며, 다른 소프트웨어 버전이나 속도, 운전자 개입 조건까지 같은 결과가 나온다는 뜻은 아니다.
실험은 실제 교통 상황에서 재현할 일이 아니다. 안전을 위한 통제 공간과 장비를 갖춘 시연 장면으로 읽어야 한다.
카메라와 라이다의 차이를 보여주지만
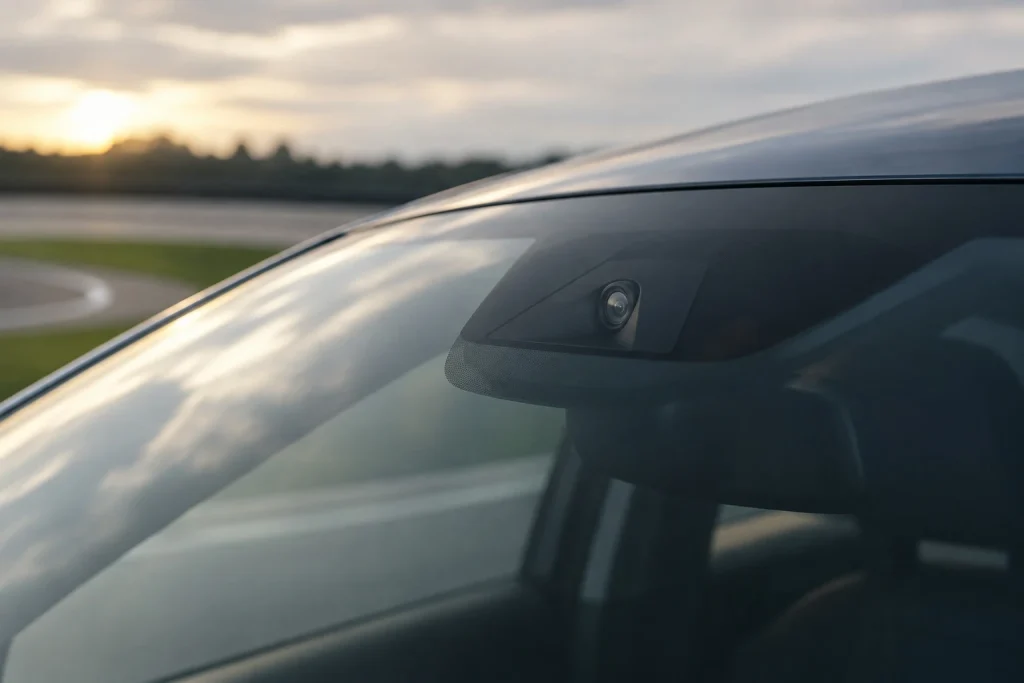
카메라는 도로 표면과 물체의 모양, 차선 등을 영상으로 파악한다. 라이다는 빛의 반사를 이용해 물체까지의 거리와 형태를 측정한다. 같은 그림이라도 센서가 받는 정보의 종류가 다르다.
원문은 라이다를 사용한 비교 차량이 멈췄다고 설명한다. 그렇다고 모든 라이다 차량은 안전하고 모든 카메라 차량은 위험하다는 결론은 나오지 않는다. 차량 속도, 제동 설정, 감지 알고리즘과 시험 방법을 함께 봐야 한다.
주행 보조 시스템은 여러 센서와 소프트웨어의 판단을 종합한다. 영상의 극적인 한 장면보다 시험 조건을 공개하고 반복 가능한 결과인지 확인하는 일이 기술 비교에 중요하다.
운전자가 넘겨서는 안 되는 책임
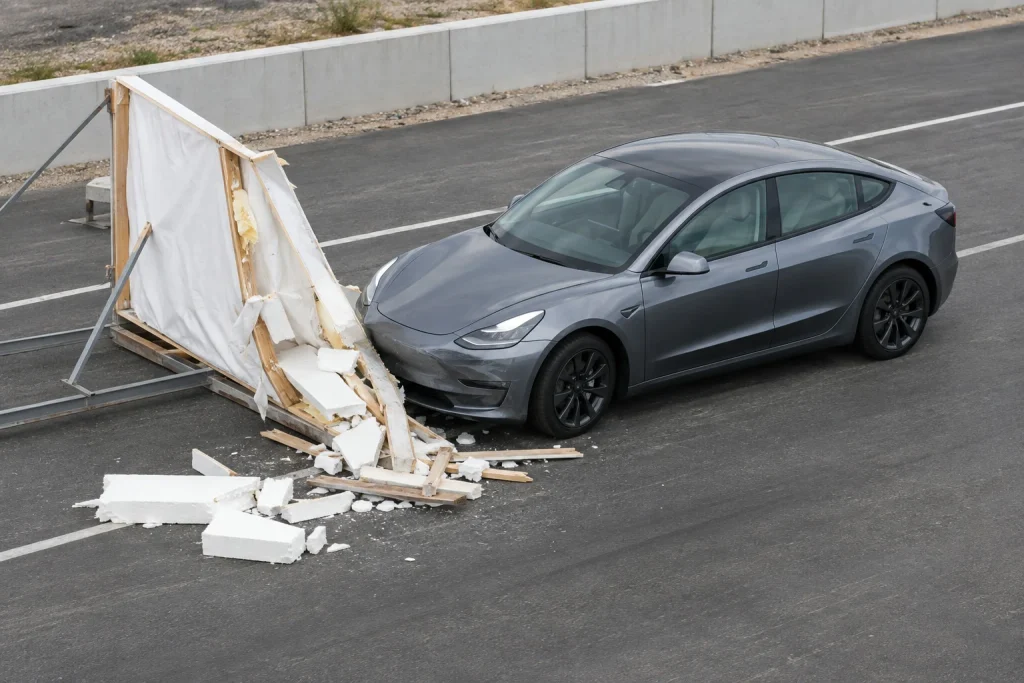
오토파일럿이라는 이름 때문에 모든 상황을 스스로 해결하는 자율주행으로 오해하기 쉽다. 실제로 주행 보조 기능을 사용하는 동안에도 운전자는 도로를 살피고 조향·제동에 개입할 준비를 해야 한다.
벽화나 공사 안내판처럼 예상 밖의 시각 정보는 어떤 시스템이든 판단을 어렵게 만들 수 있다. 운전자가 전방을 주시해야 하는 이유도 여기에 있다.
이번 영상에서 얻을 교훈은 운전 보조를 아예 사용하지 말라는 것이 아니다. 차량이 할 수 있는 일과 운전자가 직접 맡아야 하는 일을 명확히 구분하자는 것이다.